

Toutes mes réponses sur les forums
-
AuteurMessages
-
xavadam
Maître des clésça avance , le châssis prend forme.
[caption id="attachment_17443" align="alignnone" width="600"]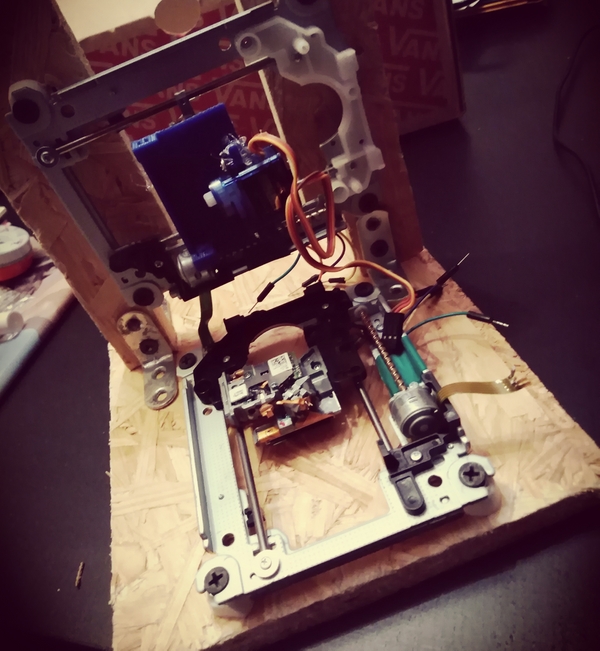 dav[/caption]16 juin 2017 à 15 h 00 min en réponse à : Projet "robot car" en Arduino / étape 2 : programmation des modules #8167Maître des clés
Programme 4 : Module de détection de ligne
Un capteur TCRT5000 IR très simple à programmer …
#define pinLigne1 10

void setup() {

   Serial.begin(9600);

}

void loop() {

  int val=digitalRead(pinLigne1);

  Serial.print("Présence de la ligne noir:"); Serial.println(val);

}
Maître des clésup
Maître des clésMoteur pas à pas pour le capteur de distance
Nouveau module à relier : Le moteur pas à pas pour porter et faire pivoter le capteur de distance.
Là, il faut passer par le shield sensor qui se fixe sur l’arduino pour simplifier les connexions.
Le plus compliqué est de fixer le capteur de distance,socle et moteur pas à pas.
C’est 3 éléments indépendants sont à viser et à accrocher pour permettre au moteur de faire pivoter le capteur de distance.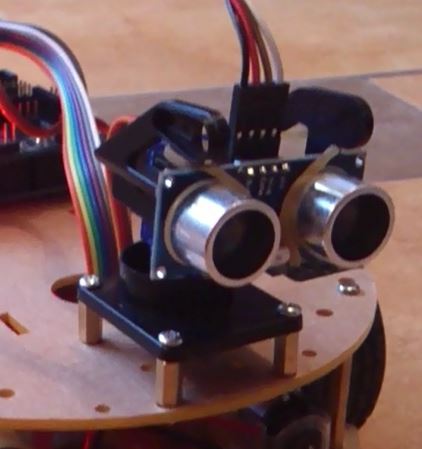
Des impulsions plus ou moins longues permettent de déplacer le moteur suivant des angles trigonométriques.
Boitier d’alimentation (piles)
Dernière étape est la fixation du boitier d’alimentation externe (4 piles 1,5V) afin de rendre le robot car autonome électriquement.
Là, tout est très simple. 2 fils à relier sur le shield sur l’entrée terre et 5v.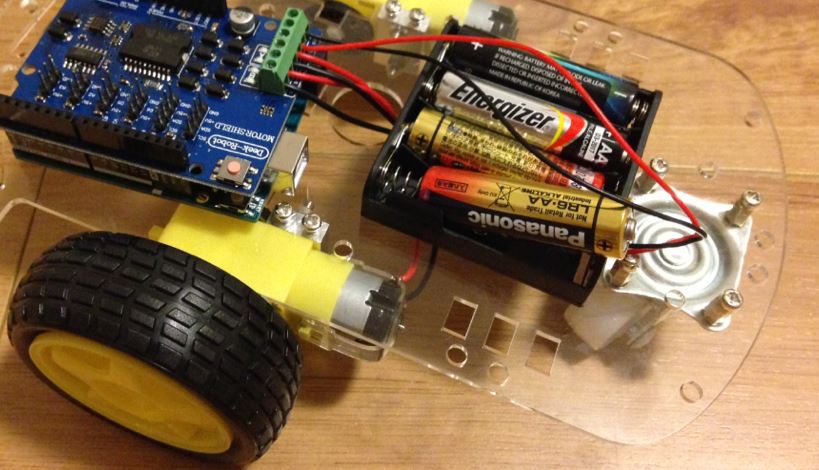
Bilan du montage
Voila, le chassis et les composants sont reliés . Ne reste maintenant que la partie programmation pour rendre le robot car « intelligent »….
A suivre mardi prochain …..
Maître des clésTest des capteurs et modules
Voila châssis et les roues sont assemblés.
Avant de fixer les différents capteurs , nous allons les tester un à un afin de s’assurer qu’ils fonctionnent et le code informatique qu’il faudra programmer.Le capteur de distance
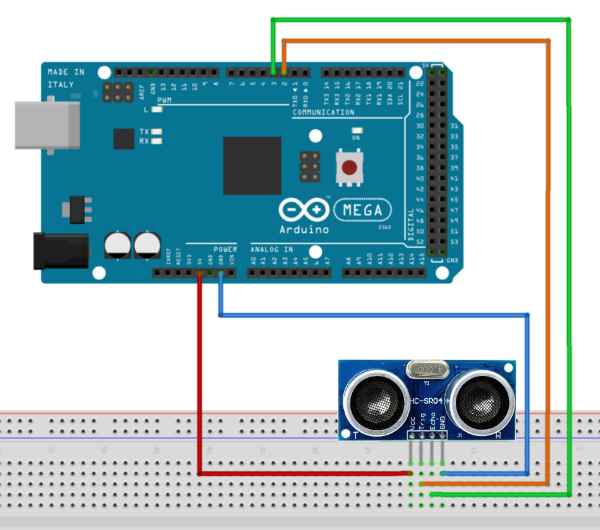
Ce capteur se branche assez simplement. 4 entrées sur le capteur : courant, terre, écho et radar.
L’algorithme est assez simple l’on envoie une onde (capteur écho) et l’on calcul de temps écoulé dans le retour (capteur radar)
Le code se trouve facilement sur internet avec dans la boucle principale
 /* 1. Lance une mesure de distance en envoyant une impulsion HIGH de 10µs sur la broche TRIGGER */

  digitalWrite(TRIGGER_PIN, HIGH);

  delayMicroseconds(10);

  digitalWrite(TRIGGER_PIN, LOW);

  /* 2. Mesure le temps entre l'envoi de l'impulsion ultrasonique et son écho (si il existe) */

  long mesure = pulseIn(ECHO_PIN, HIGH, MEASURE_TIMEOUT);
Module L298N de pilotage des 2 moteurs
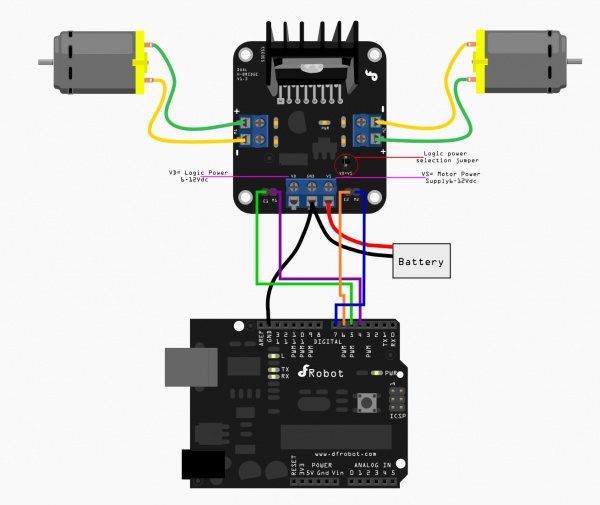
L’objectif de cette étape est de relier le Bridge Motor aux 2 moteurs et à l’arduino.
– 4 fils pour les 2 moteurs,
– 2 pour relier le courant et la terre
– et les 4 E/S pour piloter les moteurs.
     // arret du moteur 1

     digitalWrite(motor1Pin1, LOW);

     digitalWrite(motor1Pin2, LOW);

     // marche avant du moteur 1

     digitalWrite(motor1Pin1, HIGH);

     digitalWrite(motor1Pin2, LOW);

     // marche arrière du moteur 1

     digitalWrite(motor1Pin1, LOW);

     digitalWrite(motor1Pin2, HIGH);
Voila notre voiture robot avance et recule simplement.La semaine prochaine l’objectif sera de rendre autonome la voiture dans la relier à un câble USB pour l’alimentation.
Maître des clésCe mardi nous avons mis les fils qui relient le moteur des roues au composant qui pilotera les deux moteurs.
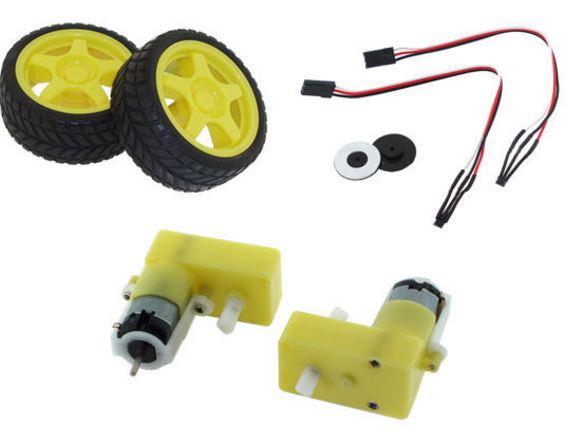
Nous avons testé les moteurs par sécurité. Apres une demi-heure de recherche un faux contact nous avons réussit à faire tourner les roues. -
AuteurMessages
Posted in